


Styrsystem för elfordon, som ett nyckelsystem för elfordon, skiljer sig avsevärt från styrsystem för bränsledrivna-fordon. De är huvudsakligen indelade i tre kategorier: elektrisk servostyrning (EPS), elektrisk-hydraulisk servostyrning (EHPS) och styrning-by-wire (SBW). Varje typ har distinkta arbetsprinciper, fördelar, nackdelar och användningsområde. Den här artikeln utvecklar sammansättningen och arbetsprinciperna för dessa tre styrsystem för elfordon.
I. Elektrisk servostyrning (EPS)
EPSär det mest använda styrsystemet i elfordon för närvarande. Den använder en elmotor för att ge styrhjälp och ersätter den traditionella hydrauliska servostyrningen (HPS).
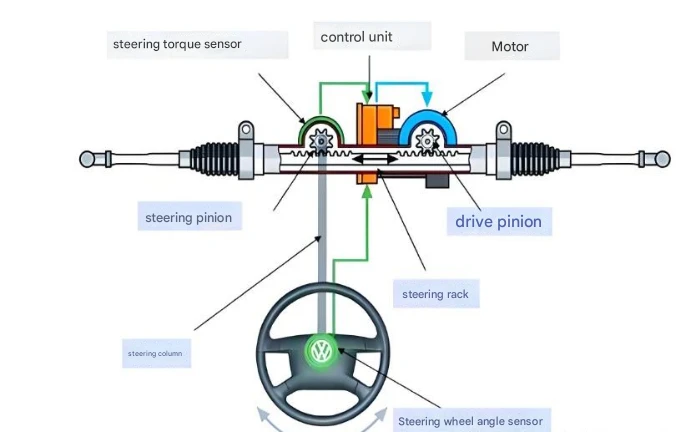
1. Sammansättning av EPS
EPS består huvudsakligen av följande komponenter:
(1) Vridmomentsensor: Detekterar vridmomentet och riktningen för rattens rotation (förarens avsikt).
(2) Styrvinkelsensor: Övervakar rattvinkeln (integrerad i vridmomentsensorn i vissa system).
(3) Fordonshastighetssensor: Ger fordonshastighetssignaler (för dynamisk justering av nivån på styrassistans).
(4) Electronic Control Unit (ECU): Bearbetar sensordata i realtid och beräknar den nödvändiga styrassistansen.
(5) Power-assistmotor: Vanligtvis en borstlös likströmsmotor (BLDC), som överför vridmoment till rattstången eller kuggstången genom en reduktionsmekanism (t.ex. snäckväxel).
(6) Reduktionsmekanism: Förstärker motorns vridmoment för att driva styrsystemet.
2. Arbetsprincip för EPS
(1) Upptäck förarens avsikt När föraren vrider på ratten, mäter vridmomentsensorn vridmomentet för styraxeln, och styrvinkelsensorn registrerar styrvinkeln, båda skickar signaler till ECU:n. Fordonshastighetssignaler matas in synkront (t.ex. krävs mer assistans vid låga hastigheter för att förbättra assistansen vid höga hastigheter).
(2) ECU beräknar assistansbehov ECU:n beräknar målassistansen baserat på vridmoment, fordonshastighet och jämn fordonsstatus (t.ex. lutningsvinkel i vissa avancerade-modeller), och matar ut en PWM-signal för att styra motorn. Algoritmexempel:
Låg-parkering: Power-assistmotorn ger högt vridmoment (för enkel styrning).
Hög-körning: Hjälpen reduceras (för att förbättra vägkänslan och undvika över-känslighet).
(3) Motorn utför styrassistans Motorn överför kraft till rattstången genom en reduktionsmekanism (t.ex. snäckväxel, rem) eller driver kuggstången direkt (strukturella skillnader finns mellan olika EPS-typer, se nedan). Motorassistansens riktning överensstämmer med förarens styrriktning (bedömd av vridmomentsensorns polaritet).
(4) Återkoppling och korrigering Systemet övervakar kontinuerligt rattens vridmoment och den faktiska styrvinkeln, och justerar dynamiskt motoreffekten för att uppnå sluten-loopkontroll och undvika över-assistans eller fördröjning.
3. Klassificering och tillämpningsområde för EPS
Baserat på motorns olika installationspositioner kan EPS delas in i följande typer:
| Typ | Motorns position | Tillämpliga fordonsmodeller | Drag |
|---|---|---|---|
| C-EPS (kolumn-typ EPS) | Monterad på rattstången | Kompakta bilar, mikrobilar | Enkel struktur, låg kostnad, men låg assistanseffekt |
| P-EPS (Pinion-typ EPS) | Monterad på styrdrevet | Kompakta/medelstora bilar | Måttlig hjälp, väl-balanserad prestanda |
| R-EPS (Rack-typ EPS) | Driver styrstången direkt | Stora och medelstora-bilar, stadsjeepar | Hög assistanseffekt, snabb respons, lämplig för tunga-lastfordon |
| DP-EPS (Dual-Pinion EPS) | Två motorer driver drevet respektive kuggstången | Höga-bilar, lyxbilar | Mer exakt styrning, bättre dynamisk respons |
4. Fördelar och nackdelar med EPS
Fördelar
(1) Hög energieffektivitet, räckvidd-vänlig: EPS drivs direkt av en elmotor och kräver ingen hydraulpump och har extremt låg energiförlust (traditionell HPS förbrukar kontinuerligt motorkraft). För elfordon kan den sparade energin indirekt öka körräckvidden (cirka 3%-5% energieffektivitetsoptimering).
(2) Flexibelt justerbart styrassistans: Assistansnivån kan justeras dynamiskt via mjukvara för att anpassas till olika scenarier (t.ex. lätt styrning vid låga hastigheter, stabil styrning vid höga hastigheter), och den stöder till och med personliga körlägen (sport/komfort).
(3) Enkel struktur, låg underhållskostnad: Eliminerar hydraulolja, pumpar, rörledningar och andra komponenter, vilket minskar risken för oljeläckage och behovet av efterföljande underhåll.
(4) Stark miljöanpassningsförmåga: Opåverkad av extrema temperaturer (hydraulolja tjocknar vid låga temperaturer i hydraulsystem, vilket leder till styrfördröjning).
(5) Stöd för Advanced Driver Assistance Systems (ADAS): Kompatibel med ADAS-funktioner som körfältshållning och automatisk parkering.
Nackdelar
(1) Svag återkoppling av vägkänsla: Den simulerade vägkänslan för elektrisk assistans är mindre naturlig än den för hydrauliska system.
(2) Beroende på det elektroniska styrsystemets tillförlitlighet: Fel i motorn, sensorerna eller styrprogramvaran kan orsaka plötslig förlust av assistans (även om redundanskonstruktioner finns på plats finns det fortfarande risker).
(3) Otillräcklig assistans under scenarier med hög-belastning: Motorer med hög-effekt är dyra, och vissa låga-prismodeller kan ha otillräcklig assistans under extrema arbetsförhållanden (t.ex. styrning när den står still).
II. Elektro-hydraulisk servostyrning (EHPS)
På grund av den tunga lasten av elektriska lastbilar och behovet av starkare styrassistans, använder vissa modeller EHPS (elektro-hydraulisk servostyrning), som introducerar elektronisk styrteknik på basis av traditionell hydraulisk servostyrning (HPS) för att förbättra energieffektiviteten och styrbarheten.

1. Sammansättning av EHPS
EHPS-systemet består huvudsakligen av följande komponenter:
(1) Elektro-hydraulpump (ersätter den traditionella motordrivna-hydrauliska pumpen) Drivs av en elmotor och fungerar oberoende av motorn, den är lämplig för elfordon. Den använder vanligtvis en borstlös DC-motor (BLDC) eller Permanent Magnet Synchronous Motor (PMSM) för att förbättra energieffektiviteten.
(2) Hydraulisk kraft-assistmekanism (kuggstång eller cirkulerande kulstyrväxel) Liknar HPS, men det hydrauliska trycket justeras exakt av det elektroniska styrsystemet.
(3) Elektronisk kontrollenhet (ECU) Justerar rotationshastigheten och trycket för den elektro-hydrauliska pumpen enligt signaler som fordonshastighet och styrvridmoment.
(4) Hydraulreservoar, hydrauliska rörledningar, styrventil Samma som traditionell HPS, ansvarig för lagring och flödeskontroll av hydraulolja.
2. Arbetsprincip för EHPS
(1) Signalinsamling När föraren vrider på ratten detekterar rattens vridmomentsensor förarens styravsikt (storleken och riktningen på styrkraften). Fordonshastighetssensorn ger aktuell fordonshastighetsinformation (mer assistans vid låga hastigheter, mindre assistans vid höga hastigheter).
(2) ECU beräknar den assistans som krävs Baserat på data som vridmoment, fordonshastighet och styrvinkel, beräknar ECU:n lämpligt hydraultrycksbehov och styr rotationshastigheten för den elektrohydrauliska-pumpen.
Låga hastigheter (t.ex. parkering): Motorn går i hög hastighet för att ge ett stort flöde av hydraulolja för enkel styrning.
Höga hastigheter: Motorn saktar ner för att minska assistansen, förbättra "stabiliteten" på ratten och förbättra körstabiliteten.
(3) Elektro-hydraulpump ger tryck. Motorn driver hydraulpumpen, som sätter hydrauloljan under tryck och levererar den till styrventilen. Enligt rattens vridmoment leder styrventilen hydrauloljan in i motsvarande kammare i hydraulcylindern och trycker på kuggstången eller styrassistanslänken.
Låg hastighet/tung last: Öka hydraultrycket för att förbättra assistansen för enklare styrning.
Hög hastighet/ingen belastning: Minska hydraultrycket för att minska assistansen och förbättra körstabiliteten.
(4) Hydrauloljecirkulation När assistansen är avslutad strömmar hydrauloljan tillbaka till behållaren för att bilda en sluten-slinga.
3. Fördelar och nackdelar med EHPS
Fördelar
(1) Hög-vridmomentassistans: Lämplig för tunga-elektriska lastbilar och kommersiella fordon, ger starkare styrkraft än EPS.
(2) Hög tillförlitlighet: Det mogna hydraulsystemet fungerar stabilt under extrema arbetsförhållanden (t.ex. låg temperatur, hög belastning).
(3) Måttlig kostnad: Mer ekonomisk än EPS (utrustad med hög-motoreffekt + reduktionsmekanism) och mer energieffektiv- än traditionell HPS.
Nackdelar
(1) Relativt hög energiförbrukning: Den elektro-hydrauliska pumpen går kontinuerligt och förbrukar mer ström än EPS (men mer energieffektiv- än traditionell HPS).
(2) Komplex struktur: Kräver hydrauliska rörledningar, reservoarer och andra komponenter, med något mer besvärligt underhåll än EPS.
(3) Något långsam reaktion: Hydraulsystemets dynamiska justeringshastighet är något lägre än EPS.
III. Styr-By-Wire (SBW)
Styr-By-Wire (SBW)är den framtida utvecklingsriktningen för styrsystem. Den eliminerar helt den mekaniska kopplingen mellan ratten och hjulen och förlitar sig helt på elektriska signaler för att styra styrningen.
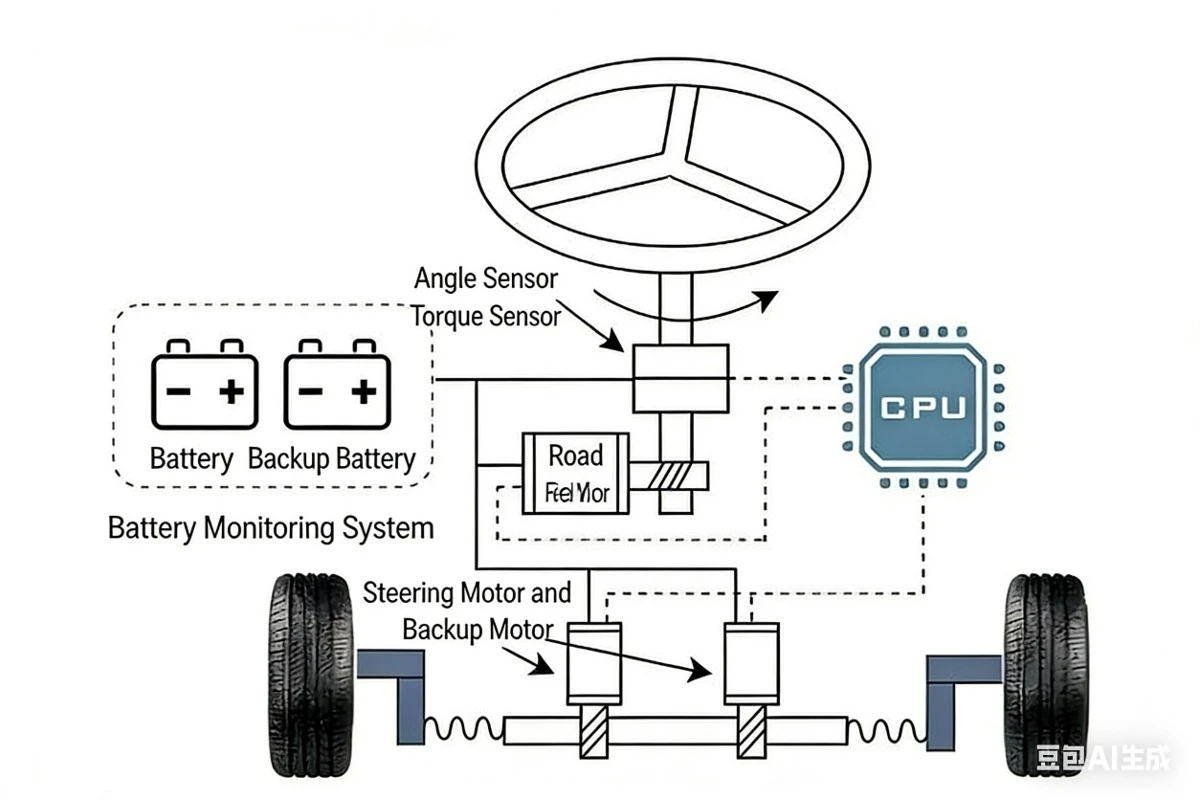
1. Sammansättning av SBW
SBW-systemet består huvudsakligen av följande komponenter:
(1) Rattmodul Ansvarig för att upptäcka förarens styravsikt och simulera vägkänslasåterkoppling, inklusive: rattvridmoment/vinkelsensor, vägkänslasåterkopplingsmotor och ratt elektronisk styrenhet.
(2) Styrutförandemodul Ansvarig för att driva hjulstyrningen, ersätta den traditionella rattstången och kuggstångsmekanismen, inklusive: styrutförandemotor, styrvinkelsensor och reduktionsmekanism (t.ex. kulskruv eller växelsats).
(3) Elektronisk styrenhet (ECU) "Hjärnan" hos SBW, ansvarig för signalbehandling och systemkoordinering, inklusive: huvud-ECU och redundant ECU.
(4) Redundant säkerhetssystem För att garantera säkerheten måste SBW vara utrustad med flera säkerhetskopior, inklusive: dubbel-strömförsörjning, dubbla kommunikationskanaler och mekanisk nödbackup.
2. Arbetsprincip för SBW
(1) Signaluppsamling (rattmodul)
Vridmoment/vinkelsensor: Detekterar kraften och vinkeln för förarens rattrotation och omvandlar dem till elektriska signaler.
Signaler som fordonshastighet och girhastighet: Få fordonsstatus (t.ex. ESP, ABS-data) via CAN-bussen för att beräkna optimal styrrespons.
(2) Elektronisk kontroll (ECU-beslut-)
Main ECU: Beräknar målstyrvinkeln (justerar dynamiskt styrförhållandet kombinerat med fordonshastighet, körläge, etc.) och intensiteten på vägkänslafeedback (simulerar samverkanskraften mellan däck och vägbanan) baserat på sensorsignaler.
Redundant ECU: Övervakar huvudsystemet i realtid och tar omedelbart över eller aktiverar nödläget när ett fel upptäcks (t.ex. signalbortfall, motoravvikelse).
(3) Styrutförande (hjulsdrift) Styrutförandemotorn (vanligtvis en borstlös motor med högt-vridmoment) driver kuggstången eller styrspindeln direkt för att driva hjulen för att svänga. Positionssensorn återkopplar den faktiska styrvinkeln för hjulen i realtid för att uppnå sluten-slingkontroll och säkerställa att ECU-instruktionerna utförs korrekt.
(4) Simulering av vägkänsla (återkoppling av ratt) Motorn för återkoppling av vägkänsla tillämpar programmerbart motstånd på ratten för att simulera den mekaniska vägkänslan hos traditionella styrsystem (t.ex. gupp, förändringar i däckgrepp).
3. Fördelar och nackdelar med SBW
Fördelar
(1) Ingen mekanisk anslutning: Förbättrar flexibiliteten i chassilayouten och ökar det inre utrymmet.
(2) Variabelt styrförhållande: Rattens rotationsvinkel och hjulstyrningsvinkeln kan justeras fritt (t.ex. känsligare ratt vid låga hastigheter, stabilare vid höga hastigheter).
(3) Perfekt anpassad till autonom körning: Styrningen kan styras helt av en dator utan förarens inblandning.
(4) Säkrare kollisionsskydd: Ingen rattstång, som inte kommer att tränga in i förarutrymmet vid en kollision.
Nackdelar
(1) Hög kostnad: Kräver hög-tillförlitlighet elektroniska komponenter och redundanta system.
(2) Regulatoriska begränsningar: För närvarande kräver vissa länder bibehållande av partiella mekaniska säkerhetskopior (t.ex. behåller Toyotas SBW-system fortfarande en kopplingsnödanslutning).
(3) Konsumentacceptans: Vissa användare tvivlar på styrmetoden "ingen mekanisk anslutning".
IV. Sammanfattning
Den här artikeln introducerar tre olika typer av styrsystem för elfordon och deras funktionsprinciper. På grund av den tunga styrbelastningen för elektriska lastbilar är EHPS (Electro-Hydraulic Power Steering) fortfarande den vanliga lösningen för närvarande, som uppnår en bra balans mellan assistansintensitet, tillförlitlighet och kostnad. Men med utvecklingen av hög-EPS-teknik kan vissa elektriska lastbilar byta till EPS eller hybridstyrsystem i framtiden. För närvarande är EPS fortfarande den mest kostnadseffektiva-lösningen och används flitigt. Framtiden för styrsystem för elfordon kommer att utvecklas från EPS (Electric Power Steering) till SBW (Steer-By-Wire), och SBW kommer att bli mainstream med sin högre flexibilitet och kompatibilitet med autonom körning.